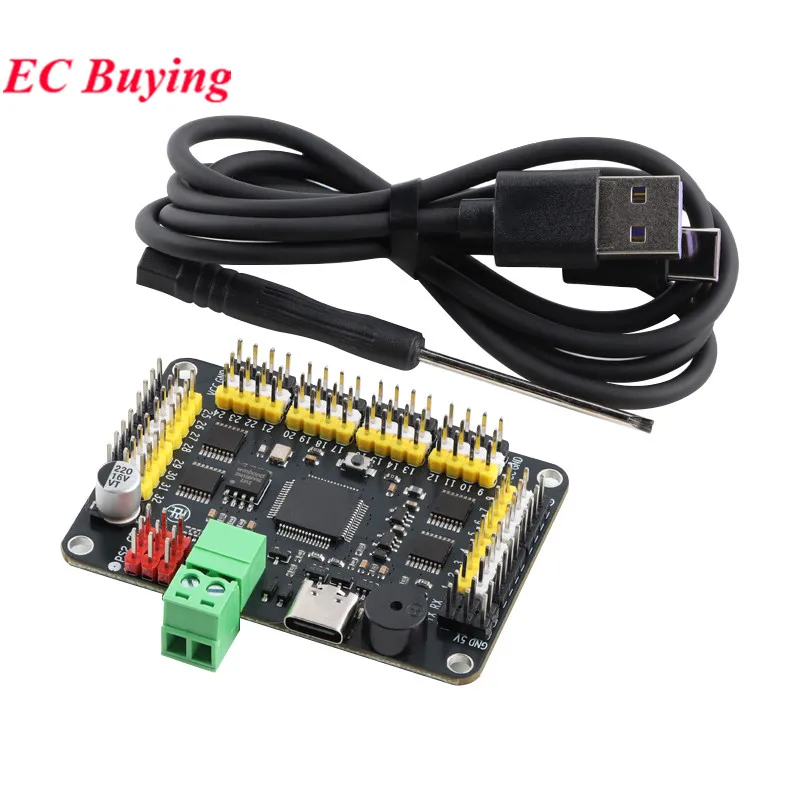

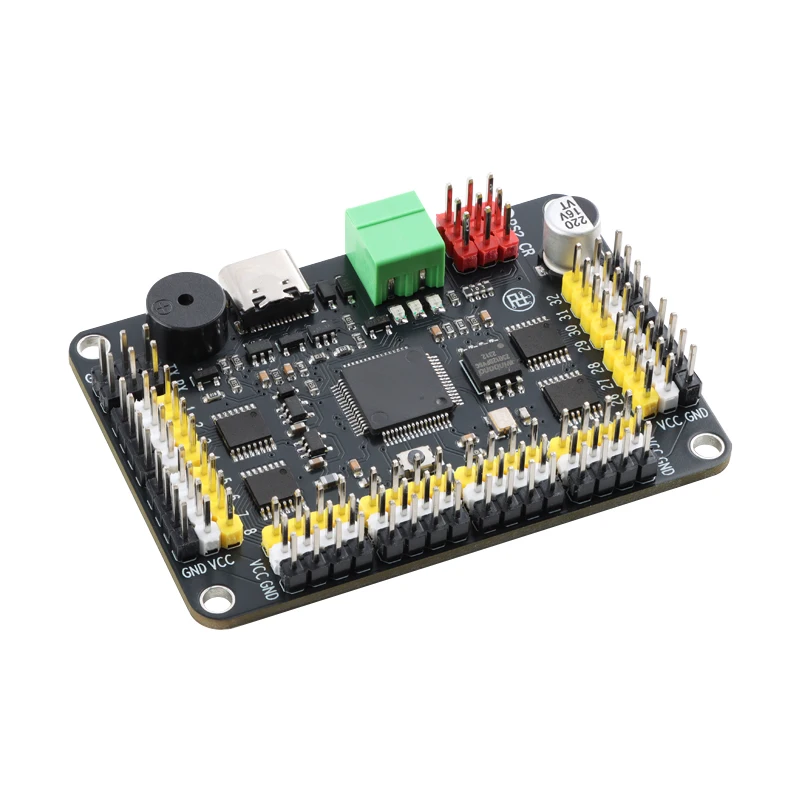
Servo-Steuerplatine 16/24/32 Kanäle, PS2, USB/UART
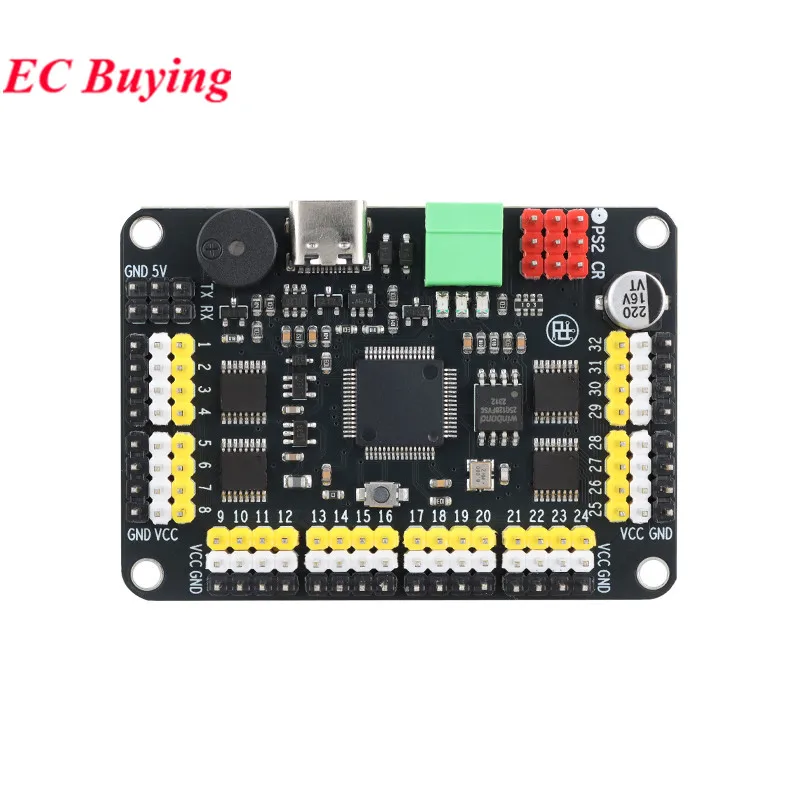
Verdrahtungsmethoden VCC: Servo-Stromeingang VCC, kann an eine 4,2-V-~7,2-V-Stromversorgung angeschlossen werden, bitte an die Stromversorgung für die Anode angeschlossen werden. GND: Der Gesamt-GND des Servosteuerers kann an eine Servosteistung angeschlossen werden GND der CPU-Stromversorgung GND, bitte an die Stromversorgung für die Kathode angeschlossen. 5V: CPU-Stromeingang des Servosteuerers, Spannungsbereich: 5 V – 8,5 V. USB: CPU-Stromeingang und Datenkommunikationsanschluss des Servosteuerers. HINWEIS: Die 5-V-Schnittstelle und die USB-Schnittstelle können nicht gleichzeitig zugreifen.Wählen Sie nur eine Stromversorgung. Gelber Stift: Servo-E/A mit dem Eingang verbunden, es sei normalerweise Servo-gelbe oder gelbe Erde. Weißer Stift: Servo VCC mit dem Eingang verbunden, es sei normalerweise Servorot oder Dunkelrot. Schwarzer Stift: Servo-GND mit dem Eingang verbunden, normalerweise ist Servo-Braun oder Schwarz. Position des grünen Kreises: CPU-Stromeingang von GND für Servomotorsteuerung, Position des gelben Kreises: CPU-Stromeingang von VCC für Servomotorsteuerung. Lila Kreisposition: UART RX-Port für Servo-Controller, Position des orangefarbenen Kreises: UART TX-Port für Servo-Controller, P.5 Position, verwenden Sie vier Leitungen, um den Bluetooth-kompatiblen Sensor zu richten. 5V-VCC, GND-GND, RX-TX, TX-RX.Koppeln Sie Ihr Telefon mit einem Bluetooth-kompatibles Modul und Installations-App. Füllen Sie die Einstellungen des WLAN-Moduls aus. Die TCP-Adresse kann gesteuert werden. „Die erste Verwendung muss die App „RTorbot“ eingegeben werden.“ Verwendung Der drahtlose Fernbedienungsempfänger und der Servomotorsteuerung PS 2. zusammen verbunden.w