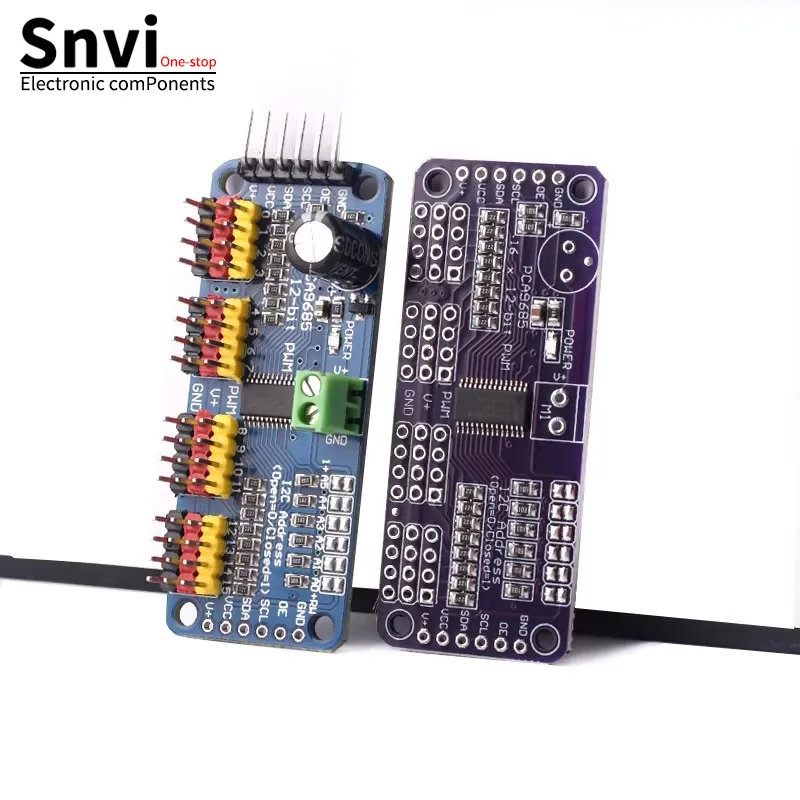
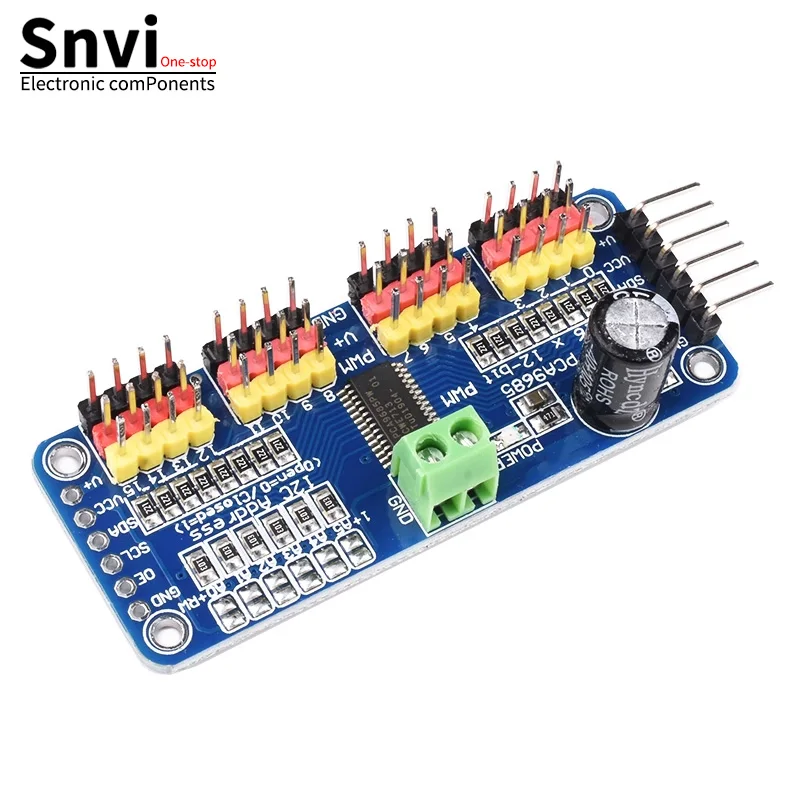
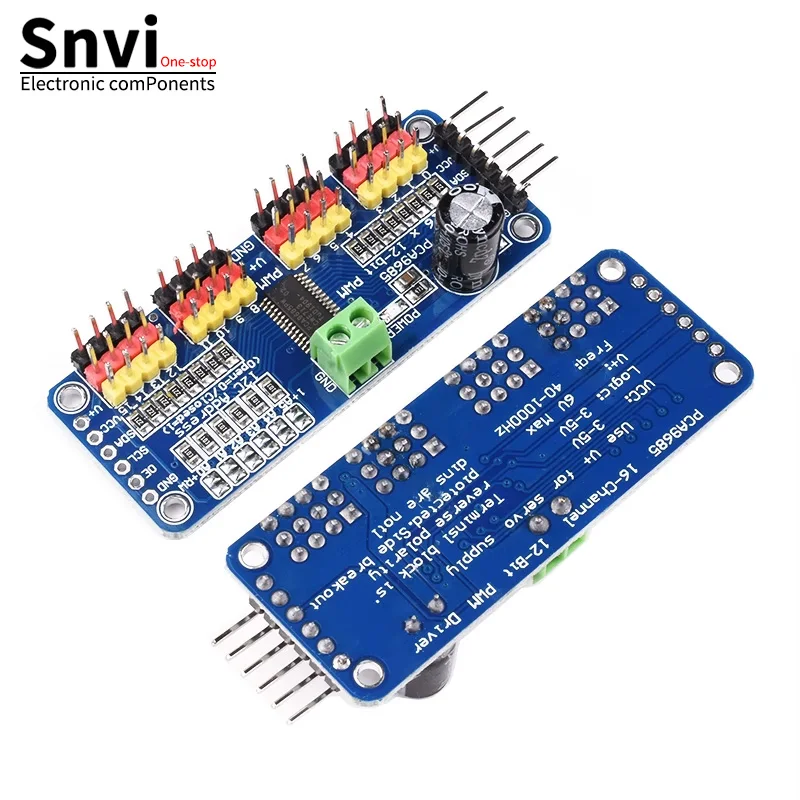
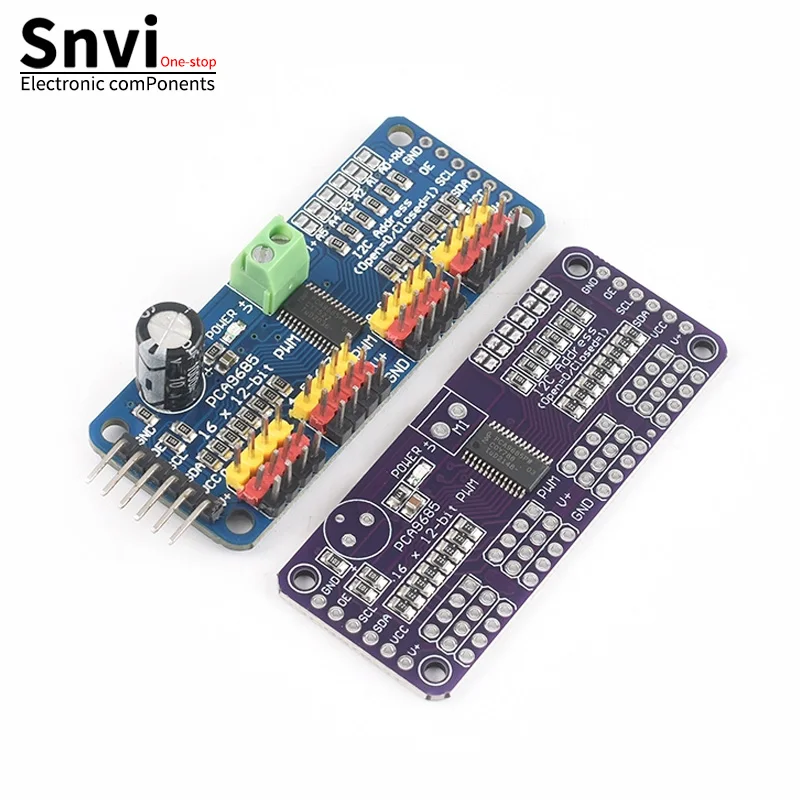
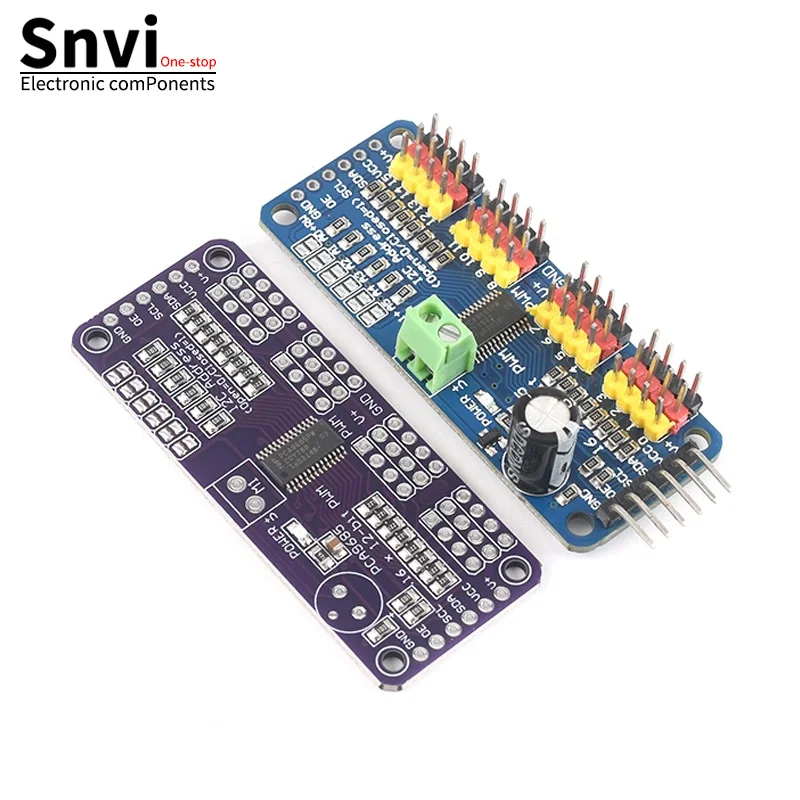
16-Kanal-PWM-Servo-Treiber-Modul, Roboter-Controller, I2C-Schnittstellentreiber
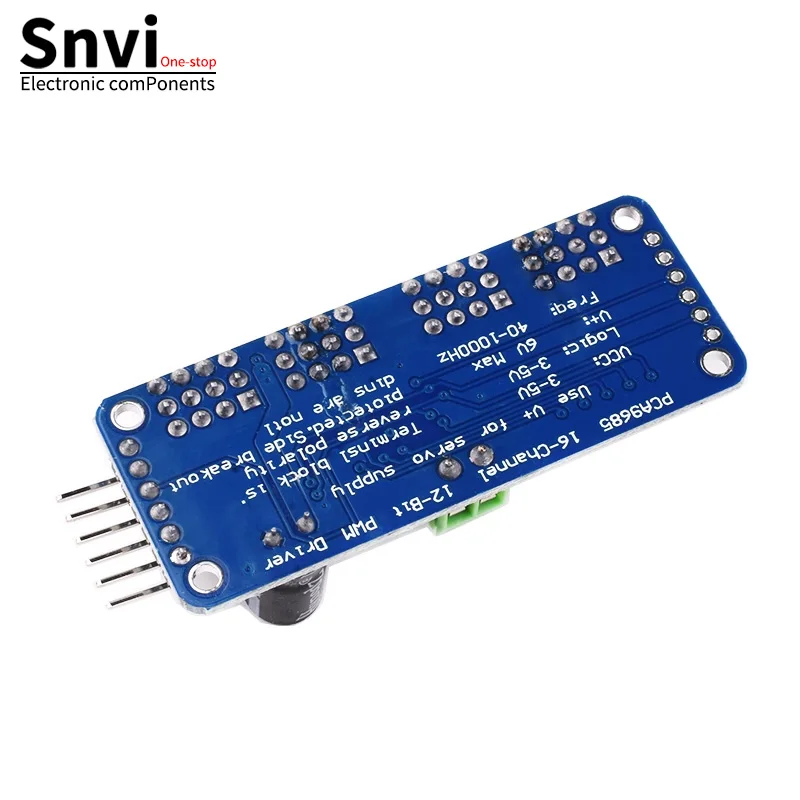
Produktinformationen Einführung in das PCA9685A Blue Board Modul: Wenn Sie in einem Projekt auf eine Situation stoßen, in der die PWM-Ausgangspins eines Mikrocontroller-Chips nicht ausreichen, kann Ihnen dieser PCA9685 16-Kanal-Servo schnell bei der Lösung dieses Problems helfen.Solange Ihr Hauptsteuerchip über I2C-Kommunikation verfügt, kann er die Kommunikation des Hauptsteuerchips mit dem PCA9685 ermöglichen, wodurch die gleichzeitige Steuerung mehrerer Servos realisiert wird. Der 16-Kanal-Servo-Controller PCA9685 nutzt I2C-Kommunikation und verfügt über einen integrierten PWM-Treiber und eine Taktuhr.Das bedeutet, dass es sich deutlich von der TLCG940-Serie unterscheidet.Sie müssen nicht ständig Signale senden, was Ihren Ein-Chip-Mikrocomputer belasten würde. Es ist kompatibel mit 5V.Das bedeutet, dass Sie auch einen 3,3V-Ein-Chip-Mikrocomputer zur Steuerung verwenden und ihn sicher auf 6V ausfahren können (wenn Sie weiße oder blaue Anzeigeleuchten steuern möchten, ist die Verwendung einer positiven Spannung von 3,4+ V ebenfalls möglich).Die Adressauswahlpins ermöglichen es Ihnen, 62 Treiberplatinen an einen einzigen I2C-Bus anzuschließen, mit insgesamt 992 PWM-Ausgängen.Das ist eine sehr große Ressource.Es verfügt über einen einstellbaren Frequenz-PWM-Ausgang von ca. 1,6 kHz, bietet einen 12-Bit-Ausgang für Schrittmotoren, einen konfigurierbaren Push-Pull-Ausgang oder einen Open-Drain-Ausgang, und der Ausgangsaktivierungspin kann alle Ausgänge schnell deaktivieren. Dieser Text beschreibt die Produkteigenschaften und Hauptparameter eines Moduls, das mit dem PCA9685-Chip verbunden ist. Produktmerkmale: Der PCA9685-Chip ist in der Mitte der kleinen Platine untergebracht.Der Stromanschluss und die grüne Betriebsanzeigeleuchte sind in 4 Gruppen mit jeweils 3-poligen Steckverbindern unterteilt, was es Ihnen ermöglicht, 16 Servomotoren gleichzeitig anzuschließen (der Stecker des Servomotors ist etwas breiter als 0).1, also können Sie 4 Paare von 0 verwend