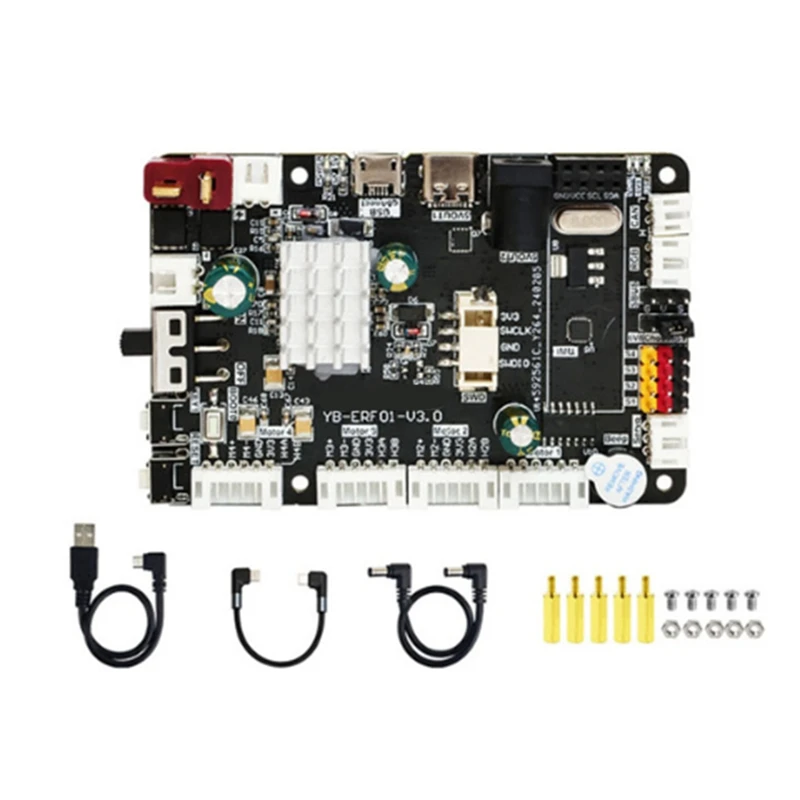
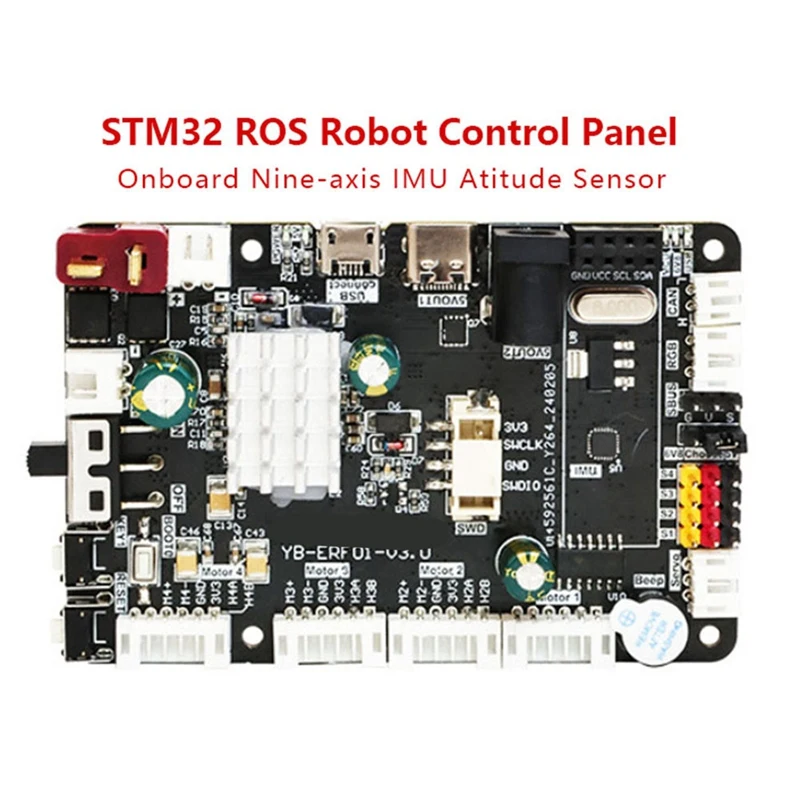
ROS/ROS2 Roboter-Steuerplatine mit STM32F103RCT6 und IMU für Raspberry Pi und Jetson
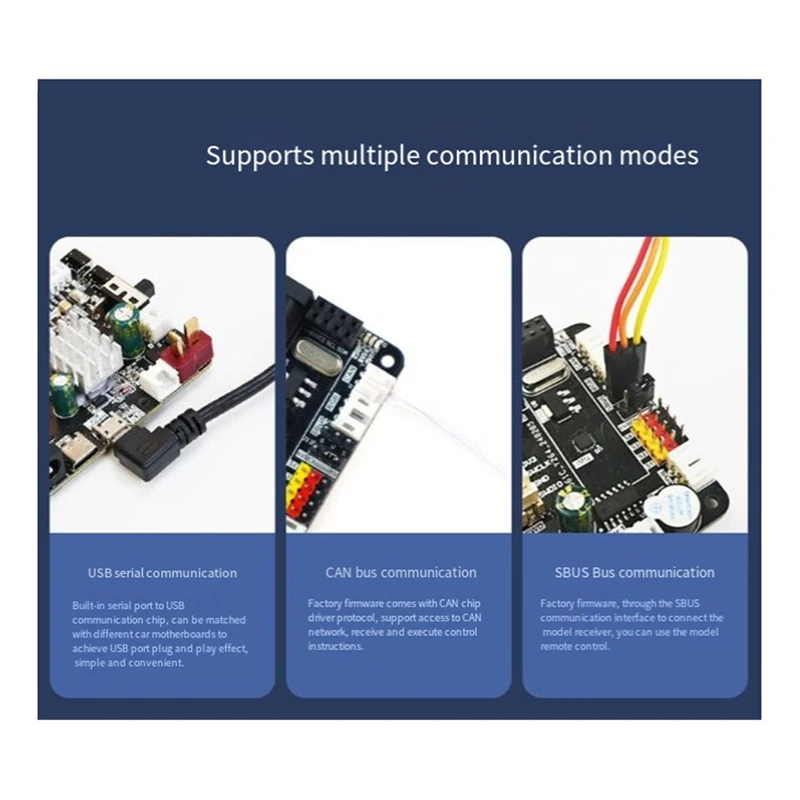
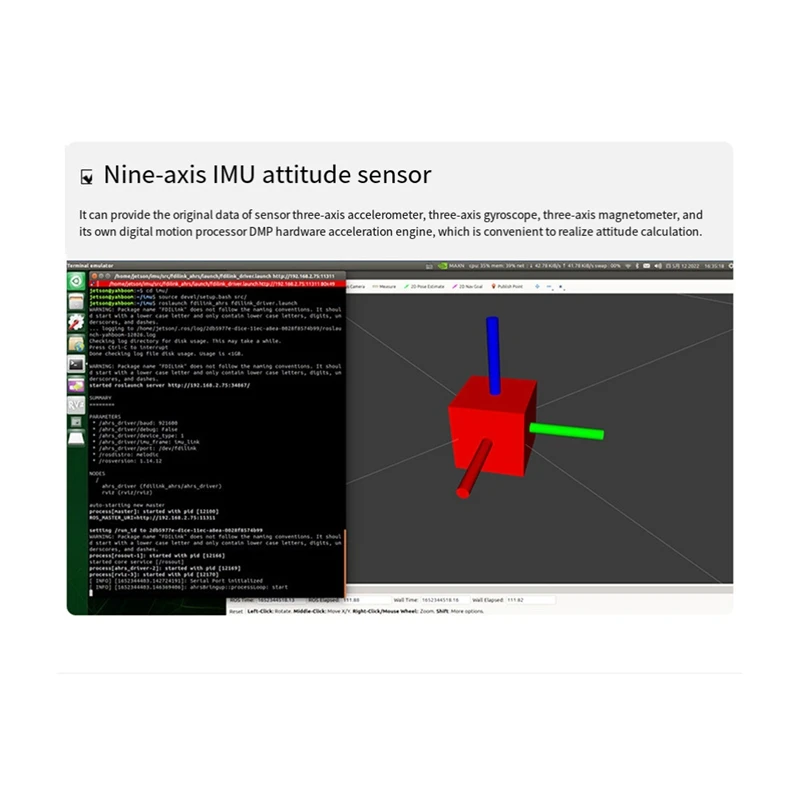
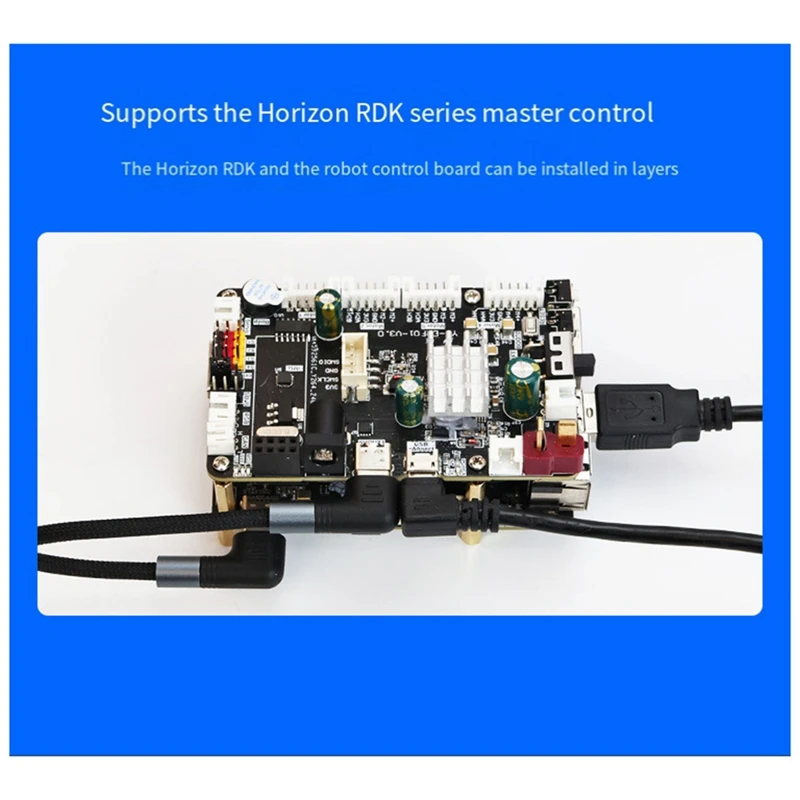
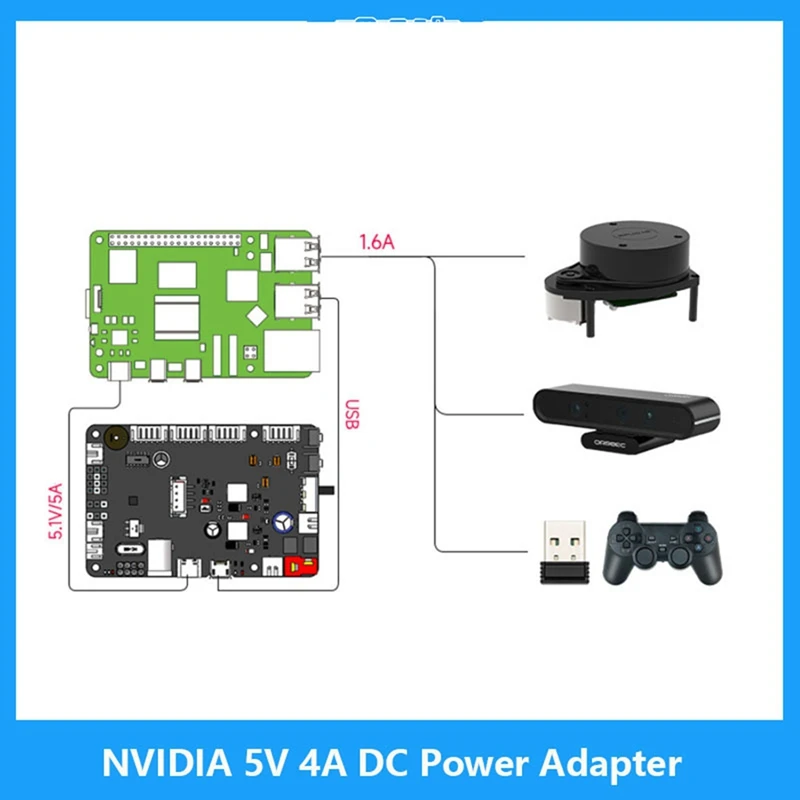
STM32F103RCT6-Steuerplatine mit MPU9250 9-Achsen-Sensor PID-Motorantrieb mit geschlossenem Regelkreis für Raspberry Pi Jetson ROS ROS2-Roboter Die ROS-Roboter-Steuerplatine ist sowohl ein ROS-Roboter-Auto-Antriebssteuerung als auch ein STM32-Kern-Entwicklungsboard. Das Board integriert wichtige Konfigurationen wie die STM32-Kernsteuerungseinheit und den neunachsenen IMU-Einstellungssensor und bietet außerdem periphere Schnittstellen wie Vier-Wege-Encoder-Motoren, Vier-Wege-PWM-Servos, serielle Bus-Servos und RGB-Lichtleisten. Es unterstützt das Netzteilprotokoll für Raspberry Pi 5, und unterstützt ROS-Masterkommunikation und Stromversorgung für Raspberry Pi, JETSON, Industriecomputer, Horizon RDK usw. ROS-Entwickler müssen keine Peripheriegeräte selbst schreiben, sie müssen nur entsprechende Steuerbefehle über die serielle Schnittstelle an dieses Produkt senden, um die Peripheriegeräte schnell zu steuern, was einfach und effizient ist. Onboard-MCU-Modell: STM32F103RCT6 Kommunikationsbaudrate: 115200 Bit/s Datenschnittstelle: Micro-USB-Schnittstelle USB-zu-Seriell-Port-Chip: CH340-Chip Datenausgabemethode: Micro-USB-Datenschnittstelle Unterstützt serielle Befehle: Pfeife, Licht, Antriebsmotor usw. IMU-Chip: ICM20948 neunachsiger IMU-Einstellungssensor Encodermotor: Unterstützt 4-Wege-12-V-Encodermotor SBUS-Modellflugzeug-Fernbedienung: Unterstützung, werkseitige Firmware hat die Antriebsfunktion angepasst „Unterstützung für CAN-Kommunikation“, werkseitige Firmware hat die Antriebsfunktion angepasst.“ Weitere Peripherieschnittstellen: Unterstützt PWM-Servo, serielles Servo, RGB-Lichtleiste, OLED-Anzeige, Summer, SWD-Debugging-Schnittstelle Tasten: RESET-Taste, KEY1-Taste, BOOT0-Taste Firmware-Aktualisierungsmethode: Micro-USB-Datenschnittstelle + MCUISP-Tool zum Aktualisieren der Firmware Arbeitsspannung: T-Typ DC12V-Eingang Standby-Strom: ca. 50 mA Schutzschaltung: Servoverstromschutz, Anti-Re